アポロ計画の目的は、宇宙飛行士を月面に送り込むだけではありません。月面に着陸した後、飛行士を安全に地球へ帰還させることまでが一連のミッションでした。
1961年5月25日、アメリカのジョン・F・ケネディ大統領は、1960年代が終わるまでに人間を月面へ送り、安全に地球へ帰還させるという国家目標を掲げました。NASAは、この目標を実現するために宇宙船の構成と飛行方式を検討します。
月周回ランデブー方式が採用された理由検討された重要な方式の一つが「月周回ランデブー(Lunar Orbit Rendezvous)」です。
この方式では、宇宙船全体を月面に着陸させるのではなく、月の周回軌道上に母船を残し、別の小型宇宙船だけを月面へ降ろします。着陸船は月面から再び上昇し、軌道上の母船と合流する仕組みです。
この方法には、地球へ帰還するための大型設備や燃料を月面まで運ばなくて済むという大きな利点がありました。月面からの離陸に必要な推進力も、月の重力が地球より小さいことを利用して抑えられます。
NASAは1962年に月周回ランデブー方式を採用。司令船・機械船と月着陸船を分離する構成によって、月面着陸と地球帰還という異なる任務を、それぞれ専用の宇宙船に担当させました。
アポロ宇宙船は3つの部分から構成されていたアポロ宇宙船は、次の3つの部分を中心に構成されていました。
- 司令船(CM):宇宙飛行士が搭乗する居住区であり、地球への再突入を担当する。
- 機械船(SM):主推進エンジンや電力、生命維持に関係する設備を搭載する。
- 月着陸船(LM):2人の飛行士を月面へ運び、再び月周回軌道まで送り届ける。
司令船と機械船を組み合わせたものが司令・機械船(CSM)です。月着陸船は、このCSMとは別の独立した宇宙船として運用されました。
つまり、地球へ戻るための司令船と、月面へ降りるための着陸船を使い分けたことが、アポロ計画の基本設計だったのです。
【名称と開発の裏側】LMとLEMの違いは?グラマン社が直面した難題
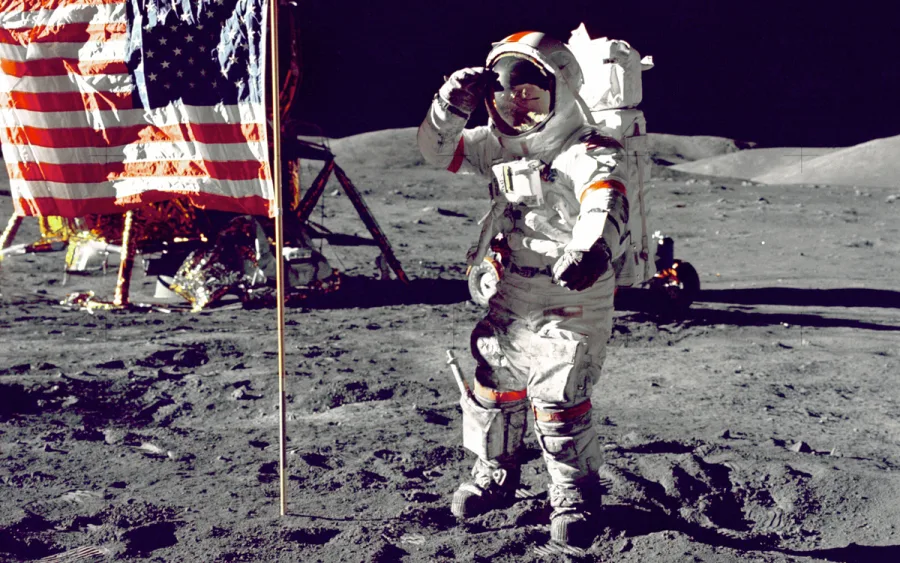
アポロ月着陸船について調べると、「LM」と「LEM」という2種類の表記が登場します。これは別々の宇宙船を意味するものではありません。
LMとLEMは同じ月着陸船を指すLEMは「Lunar Excursion Module」の略称で、日本語では月探査船、月面活動船などと訳されます。開発初期には、この名称が使われていました。
しかし、NASAは1966年6月までに正式名称を「Lunar Module(LM)」へ変更しています。
変更の背景には、Excursionという言葉が月面を自由に移動できる乗り物を連想させる問題がありました。実際のLMには、後年のアポロ15号以降に搭載された月面車のような移動能力はありませんでした。
したがって、LEMとLMは基本的に同じ機体を指し、LEMが旧称、LMが正式名称です。現在の資料ではLMという表記が標準的に使われています。
グラマン社が開発を担当した理由月着陸船の開発を担当したのは、アメリカの航空宇宙メーカーであるグラマン・エアクラフト・エンジニアリング社(Grumman)です。
NASAは1962年11月、同社にLMの設計・製造契約を与えました。グラマン社はニューヨーク州ベスページを拠点に、宇宙空間専用の特殊な宇宙船の開発に取り組みます。
当初の設計には、大きな曲面窓や座席、予備のドッキング機構などが盛り込まれていました。しかし、月まで運ぶ機体の重量には厳しい制限があります。NASAの要求する安全性を確保しながら、重量を減らすための設計変更が繰り返されました。
その結果、窓は小型の三角形に変更され、上部にはドッキング時の確認に使う窓が設けられました。また、宇宙服と背負い式の生命維持装置を着用した飛行士が出入りしやすい前面ハッチも設計されています。
アポロ計画の開発が遅れた理由LMの開発は、アポロ計画全体のスケジュールに影響するほど難航しました。
NASAの歴史資料によると、LMは当初の計画より約1年遅れて開発が本格化し、予算超過とスケジュールの遅延が続きました。
最大の難題は、月面への下降と月面からの上昇という、性質の異なる2つの飛行を一つの宇宙船で実現することでした。
地球上の航空機とは違い、LMは大気による揚力を利用できません。ロケットエンジンの推力と姿勢制御だけで、月面への着陸と軌道への再上昇を実現しなければなりませんでした。
特に難しかったのは次の点です。
- 着陸時の衝撃に耐えられる軽量な脚部構造の設計
- 着陸と上昇に使う2種類のロケットエンジンの開発
- 月面付近での姿勢・高度・速度の精密な制御
- 月面から再上昇した後のランデブーとドッキング
- 限られた重量の中での生命維持装置や航法装置の搭載
これらの課題を解決するには、地上試験だけでなく無人飛行と有人飛行による段階的な検証が必要でした。
開発から月面着陸までの主な関係者と役割アポロ計画の成功は、NASAだけでなく、機体メーカーや航法システムの開発者、宇宙飛行士、地上管制チームが連携した結果です。
この関係から分かるのは、月着陸船だけが独立して月面着陸を成功させたわけではないということです。機体、航法コンピューター、司令船、地上管制が一つのシステムとして機能していました。
【機体の構造】下降段・上昇段と総重量14,696kgの秘密
アポロ月着陸船の最大の特徴は、機体が下降段と上昇段に分かれていることです。
一般的な宇宙船のように、着陸した機体全体を再び打ち上げる設計ではありません。月面で必要な設備を残し、人間が乗る部分だけを切り離して飛び立たせる構造です。
下降段の役割は着陸と上昇段の発射台下降段(Descent Stage)は、月面へ着陸するための下部構造です。
主な構成要素は、下降用ロケットエンジン、推進剤タンク、着陸脚、科学機器や月面活動用装備の収納スペースなどです。
着陸時には下降エンジンを噴射し、月面に向かう速度を減速させます。地球のような大気が存在しない月では、パラシュートによる減速はできません。そのため、ロケットの推力で機体を減速させながら降下する必要がありました。
下降段は、着陸後も重要な役割を持ちます。月面活動中の設備を支え、上昇段が再び宇宙へ飛び立つための発射台になるのです。
つまり、下降段は着陸した時点で役割を終えるだけの部品ではありません。地上に残る設備としても利用されました。
上昇段は飛行士を月周回軌道へ運ぶ上昇段(Ascent Stage)は、2人の宇宙飛行士が乗り込む上部の機体です。
内部には操縦席、航法装置、通信機器、生命維持設備、上昇用ロケットエンジンなどが配置されていました。
月面活動が終わると、飛行士は上昇段に戻り、下降段との接続部分を切り離します。その後、上昇エンジンを噴射し、下降段を残したまま月周回軌道へ向かいます。
このとき下降段と上昇段をつないでいた4つの接続部が分離され、必要な配管や電気接続も切り離される構造でした。
上昇後は、小型の姿勢制御エンジンを使って機体の向きや位置を調整し、司令船とのランデブーに移ります。
総重量14,696kgは何を意味するのかアポロ月着陸船の重量を調べると、14,696kgという数値が登場します。
NASAの技術関連資料に掲載された機体諸元では、上昇段4,547kg、下降段10,149kgを合計した値が14,696kgです。下降段だけで全体の大部分を占めることが分かります。
月着陸船の重量構成
下降段10,149kg
着陸エンジン・推進剤・着陸脚・機材など
上昇段4,547kg
乗員区画・上昇エンジン・航法装置など
合計
14,696kg
一つの技術資料に掲載された機体諸元の合計値。すべての飛行ミッションに共通する固定重量ではない。
ただし、この14,696kgを、アポロ計画で使われたすべてのLMの打ち上げ時重量と同一視するのは正確ではありません。
NASAの「Apollo News Reference」では、乗員と推進剤を含む地球打ち上げ時の重量を約36,100ポンド、約16.4トンとしています。また、アポロ16号のプレスキットに記載されたLMの打ち上げ重量は16,429kgです。
アポロ15号以降は月面車や追加の科学機器、電池、推進剤などを運ぶため、下降段が重くなりました。つまり、14,696kgは一つの機体諸元として理解し、実際の打ち上げ重量はミッションや装備、推進剤の搭載量によって異なると考える必要があります。
【月面着陸から地球帰還まで】2人の飛行士はどうやって母船に戻ったのか
アポロ月面着陸の仕組みを理解するには、地球から月までの飛行だけでなく、月面からの離陸と司令船とのドッキング、そして地球への帰還までを一つの流れとして見ることが重要です。
ここでは、ニール・アームストロング船長、バズ・オルドリン月着陸船操縦士、マイケル・コリンズ司令船操縦士が参加したアポロ11号を例に説明します。
1.サターンV型ロケットで月へ向かうアポロ11号は1969年7月16日、ケネディ宇宙センターからサターンV型ロケットで打ち上げられました。
地球周回軌道に入った後、ロケットの第3段に当たるS-IVBが再点火され、宇宙船は月へ向かう軌道に投入されます。
その後、司令・機械船「コロンビア」がロケットから分離し、格納されていた月着陸船「イーグル」を取り出すために機体の向きを変更。月着陸船とドッキングして、月へ向かう飛行を続けました。
この時点では、コリンズもアームストロング、オルドリンと同じ宇宙船の編隊にいます。3人は一緒に月まで向かいました。
2.月周回軌道でLMを分離する月に到着すると、司令・機械船はエンジンを噴射して月周回軌道に入ります。
その後、アームストロングとオルドリンはLMに乗り移り、コリンズは司令船「コロンビア」に残りました。
1969年7月20日、LM「イーグル」はコロンビアから分離します。これによって、月面へ降下する2人と、月周回軌道で待機する1人という役割分担が完成しました。
3.下降エンジンで速度を落として月面へ着陸するLMは月面へ向かう際、下降エンジンを噴射して減速します。
NASAの飛行記録によると、アポロ11号では月着陸船の下降エンジンが756.3秒間作動しました。高度や速度を確認しながら降下し、最後の段階ではアームストロングが手動操作を交えて着陸地点を調整しています。
着陸予定地点付近にクレーターなどがあったため、機体を安全に降ろせる場所を選ぶ必要がありました。コンピューター任せにするのではなく、計算機による誘導と飛行士の判断を組み合わせたのです。
アポロ11号が静かの海に着陸したのは、1969年7月20日20時17分40秒(世界時)でした。
4.月面活動を終えたら上昇段だけで離陸する着陸後、アームストロングとオルドリンは月面で約21時間36分を過ごしました。
月面活動を終えると、2人はLMの上昇段に戻ります。下降段は月面に残し、上昇段のエンジンを噴射して月周回軌道へ向かいました。
アポロ11号では、着陸から約21時間半後に上昇エンジンが点火され、435秒後に初期月周回軌道へ到達しています。
ここで重要なのは、月面から打ち上げるのが14トンを超える着陸船全体ではないという点です。下降段を捨てることで、飛行士と必要な設備を載せた上昇段だけを軌道へ送り出せました。
5.司令船とランデブーしてドッキングする月面から離陸した上昇段は、すぐに司令船へ向かって一直線に飛ぶわけではありません。
月周回軌道上にいるコロンビアとの位置関係や速度差を調整し、徐々に接近していきます。この操作をランデブーと呼びます。
LMには姿勢制御用の小型スラスターが搭載されており、機体の向きや軌道を細かく修正できました。加えて、ランデブーレーダーなどの航法装置を使い、司令船との相対位置を確認します。
適切な距離まで近づくと、ドッキング機構を接続し、宇宙飛行士が2つの宇宙船の間を移動できる状態にします。
アポロ11号では、1969年7月21日、打ち上げから128時間3分後にコロンビアとのドッキングが完了しました。アームストロングとオルドリンは司令船へ戻り、コリンズと合流しています。
6.司令・機械船で地球へ帰還するドッキングが完了しても、すぐに地球へ帰れるわけではありません。月の周回軌道から地球へ向かうための加速が必要です。
3人がコロンビアに戻った後、LMは切り離されます。地球への帰還は、司令・機械船に搭載された主推進エンジン(SPS)が担当しました。
エンジンを噴射して地球へ向かう軌道に入り、途中で必要な軌道修正を行います。地球に近づくと機械船を切り離し、司令船だけが大気圏へ再突入します。
司令船は耐熱シールドで再突入時の高温から乗員を守り、最後はパラシュートを展開して太平洋に着水しました。
アポロ11号の着水は1969年7月24日。打ち上げから195時間18分35秒後、3人は無事に地球へ帰還しました。
【技術的な実態】アポロ月着陸船の故障と信頼性を検証
アポロ月着陸船は高い運用実績を残しましたが、決して故障やトラブルが存在しなかったわけではありません。
月面着陸という極めて難しい任務では、コンピューターの警報、通信の不具合、ドッキング機構の問題など、複数の異常が発生しています。それでもミッションを完遂できた背景には、予備システムや地上管制との連携、飛行士の判断がありました。
アポロ11号の1201・1202警報は何だったのかアポロ11号の着陸時に発生した有名なトラブルが、誘導コンピューターの「1201」「1202」という警報です。
月面への降下中、LMのコンピューターは処理負荷が高まり、警報を繰り返し表示しました。これは単純なエンジン故障や宇宙船の破損ではなく、コンピューターの処理能力に関係する問題でした。
NASAとMITの関係者による記録では、ランデブーレーダーのスイッチ設定によってコンピューターが不要なレーダーデータを処理し、負荷が増大したことが原因として説明されています。
重要だったのは、コンピューターが処理しきれない状況でも、優先順位の高い飛行制御タスクを実行し続ける設計だったことです。
地上管制は警報の意味を判断し、飛行継続を指示しました。結果としてイーグルは着陸に成功しています。
アポロ14号ではドッキングや着陸にも問題が発生アポロ14号でも、LMの運用に関係する複数の問題が起きています。
NASAの公式ミッション記録によると、地球から月へ向かう途中のドッキングでは、機構が正常に接続されず、合計6回の試行を経てようやく完全なドッキングが成立しました。
加えて、月面への降下前にはコンピューターのアボートスイッチに短絡が発見されました。そのままでは意図しない中止信号が発生する可能性があったため、地上管制と飛行士が対処しました。
着陸レーダーにも問題が発生しましたが、代替手順などを用いてミッションを継続しています。アポロ14号は1971年2月5日に月面へ着陸し、予定された任務を達成しました。
アポロ13号ではLMが乗員の命を救う避難場所になったアポロ13号は、月面着陸に至らなかったミッションとして知られています。
1970年4月、月へ向かう途中で機械船の酸素タンクが爆発し、司令・機械船の機能が大きく損なわれました。
そこで重要な役割を果たしたのが、月着陸船「アクエリアス」です。
本来は月面へ2人の飛行士を送り込むための機体でしたが、この緊急事態では3人の飛行士が避難するための生命維持空間として使われました。
月面着陸用の推進システムや電力、酸素などを活用し、司令船の機能が十分に使えない状況を乗り切ったのです。
アポロ13号は月面着陸には失敗しましたが、3人全員が地球に帰還しました。NASAの歴史資料もLMの多目的な役割を象徴する事例として紹介しています。
月着陸船は本当に信頼性が高かったのかLMの信頼性を評価する際には、「故障が一度もなかった」という意味ではなく、「異常が発生しても乗員の安全とミッション遂行を支えられたか」という視点が必要です。
アポロ計画では、アポロ11号から17号までのうち、月面着陸を実施した6回のミッションで、12人の宇宙飛行士が月面に到達しました。アポロ13号は着陸を中止しましたが、LMを活用して全員が帰還しています。
下降用と上昇用の推進システムを分けた構造、予備の誘導装置、複数の姿勢制御スラスター、地上管制との緊密な連携などが、信頼性を支える要素でした。
アポロ月着陸船の本当の実力は、トラブルが皆無だったことではなく、異常が起きた場合にも代替手段を使って飛行を継続できる設計と運用体制にあったのです。
【2026年の視点】アポロ月面着陸の技術は現在の月探査にどう生きているのか
アポロ計画が終了した後、人類による有人月面着陸は長期間実施されませんでした。しかし、月面へ人間を運び、月周回軌道と着陸船を連携させるという課題は、現在の月探査でも重要なテーマです。
2026年11月現在、NASAはアルテミス計画を進めています。2026年4月にはアルテミスIIが有人月周回飛行を実施し、次の段階では月着陸船とのランデブーやドッキングなどを検証する計画です。
アポロ計画とアルテミス計画の違いアポロ計画では、司令・機械船と月着陸船が一体となって月へ向かい、月周回軌道で分離・再結合する方式が採用されました。
一方、アルテミス計画では、オリオン宇宙船と民間企業が開発する有人月着陸システムを組み合わせる構想が進められています。
NASAが2026年10月23日に公表した計画では、アルテミスIIIは2027年に地球低軌道で実施する技術実証ミッションとして位置付けられ、オリオンと民間着陸船の試験機によるランデブーやドッキングなどを検証する方針です。
有人月面着陸を目指すアルテミスIVは2028年を目標としており、オリオンから商業月着陸船へ乗り移って月面へ降下する構想です。
アポロ計画とアルテミス計画には時代や機体の違いがありますが、月周回軌道で複数の宇宙船を接近させ、ドッキングするという基本的な課題は共通しています。
アポロ月着陸船が実証した分離型の機体設計、推進制御、ランデブー技術は、現代の有人月探査を理解するうえでも重要な技術的基盤です。
【アポロ月面着陸に関するよくある質問(FAQ)】
Q1:アポロ月着陸船LMとLEMは別の宇宙船ですか?
A1:同じ月着陸船を指します。LEMは「Lunar Excursion Module」という旧称で、1966年6月までに正式名称がLM(Lunar Module)へ変更されました。
Q2:アポロ月着陸船の総重量は本当に14,696kgですか?
A2:14,696kgは、上昇段4,547kgと下降段10,149kgを合計した機体諸元の一つです。ただし、実際の打ち上げ重量はミッションや搭載装備、推進剤の量によって異なります。NASA資料には約16.4トンという打ち上げ重量も記録されています。
Q3:月面に着陸した月着陸船は、そのまま地球へ戻ったのですか?
A3:いいえ。下降段は月面に残され、上昇段だけが月周回軌道へ戻りました。飛行士は司令船に乗り移り、司令船で地球へ帰還しました。
Q4:月面着陸船は故障しなかったのですか?
A4:故障や運用上のトラブルはありました。アポロ11号ではコンピューター警報、アポロ14号ではドッキング機構やアボートスイッチなどの問題が発生しています。ただし、地上管制や飛行士による対応によって、月面着陸を実施した6回のミッションは成功しました。
Q5:アポロ13号の月着陸船はどんな役割を果たしましたか?
A5:機械船の酸素タンク爆発によって帰還が危険になった際、月着陸船アクエリアスが3人の飛行士の避難場所として使われました。月面着陸用の宇宙船が、緊急時の生命維持装置として機能した事例です。
アポロ月面着陸の成功は、巨大なロケットだけで実現したものではありません。グラマン社が開発した月着陸船LM、司令・機械船、誘導コンピューター、推進システム、地上管制が連携した結果です。
特に重要なのが、下降段と上昇段を分けた2段構造です。下降段は月面への着陸と上昇段の発射台を担当し、上昇段は2人の飛行士を月周回軌道へ送り返しました。地球帰還を担う司令船は月周回軌道上に残され、ドッキングによって飛行士を受け入れました。
14,696kgという重量も、単なる機体の大きさを示す数字ではありません。着陸エンジン、推進剤、着陸脚、科学機器、乗員区画などを限られた重量の中にまとめた、当時の宇宙工学の成果を示しています。
また、アポロ11号や14号で発生したトラブル、アポロ13号での緊急運用を振り返ると、成功を支えたのは故障しない機体を作ることだけではなく、異常を検知して対応できる仕組みを組み込むことだったと分かります。
2026年現在、アルテミス計画によって有人月面着陸への取り組みが再び進んでいます。半世紀以上前のアポロ計画が残した最大の教訓は、月へ到達する技術だけでなく、月面から帰還するまでの全工程を一つのシステムとして設計することにあります。
アポロ月着陸船LMは、その考え方を実際の有人月面着陸で証明した、宇宙開発史における重要な技術的成果なのです。